Podnieś delikatne tkaniny i szkło bez ściskania! Chwytaki elektroadhezyjne generują siłę trzymania ładunkami elektrostatycznymi

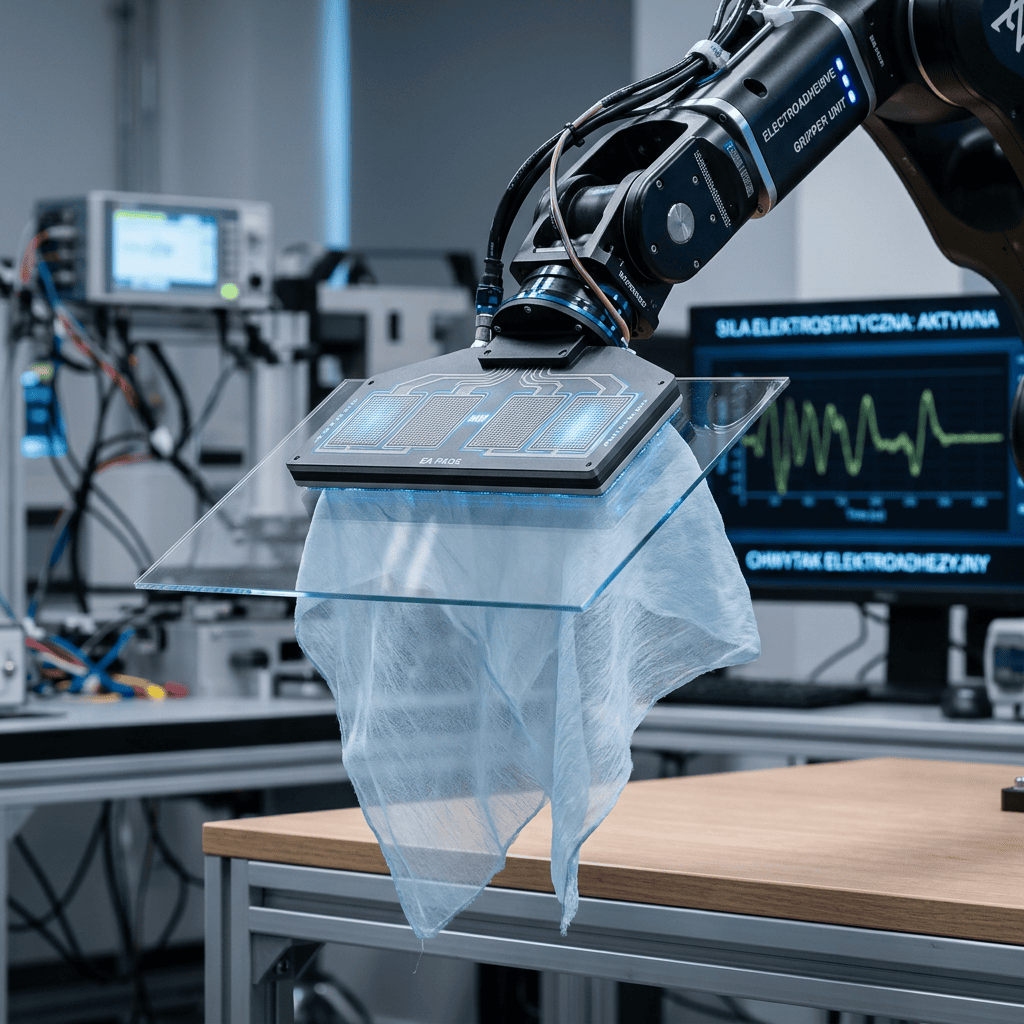
Indukowanie ładunków lustrzanych w materiale chwytanym za pomocą interdigitalnych elektrod polimerowych
Automatyzacja podawania mat z włókna węglowego, elastycznych płytek PCB czy cienkiego szkła w komórkach zrobotyzowanych jest trudna. Chwytaki mechaniczne zgniatają brzegi materiału, a podciśnieniowe przyssawki przepuszczają powietrze przez splot tkaniny, gubiąc podciśnienie. Ponadto przyssawki zostawiają ślady powierzchniowe na polerowanym szkle.
W roboczych stacjach przeładunkowych wdrożono Chwytaki Elektroadhezyjne (Electroadhesion / Electrostatic Grippers).
Podstawa chwytaka to elastyczny pad polimerowy z nadrukowaną grzebieniową matrycą miedzianych mikro-elektrod. Po przyłożeniu chwytaka do detalu, sterownik podaje wysokie napięcie (ok. 2–4 kV) przy znikimym natężeniu prądu.
Pole elektrostatyczne indukuje ładunki o odmiennej polaryzacji na powierzchni chwytanego przedmiotu. Siła przyciągania Coulomba spaja powłokę z materiałem, pozwalając na pewne podniesienie detalu o masie do 5 kg.
- Pełna chwytność materiałów porowatych i chropowatych: Prawidłowe podnoszenie siatek, tkanin, drewna i szkła bez zużycia powietrza.
- Zero nacisku mechanicznego i śladów: Idealna ochrona polerowanych wafli krzemowych przed zarysowaniem.
- Znikomy pobór mocy (poniżej 0,05 W): Brak poboru energii kinetycznej i braku konieczności stosowania pomp próżniowych.
Opracowano na podstawie materiałów Grabit Electroadhesion, Soft Robotics Inc. oraz normy PN-EN ISO 9283 w parametrach chwytaków.

Author: INTEGRATORPRZEMYSŁOWY.PL